웨어러블 로봇 & 근력보조
인체를 보조하는 소프트 구동기와 클러치 — 재활·산업·국방용 웨어러블 로봇을 위한 연구입니다.
왜 중요한가
강체 외골격은 큰 힘을 내지만 무겁고 하루 종일 착용하기 어렵습니다. 반대로 소프트 웨어러블은 편하지만 대부분 실용적인 힘을 내지 못합니다. 고령화가 진행되고 물류·제조·국방 현장의 신체적 부담이 커지면서, 그 중간 — 입고 있다는 사실을 잊을 만큼 가볍지만 실제로 도움이 되는 힘을 내는 보조장치 — 에 대한 수요가 분명해지고 있습니다. 우리 연구실은 이런 장치를 가능하게 하는 구동기, 클러치, 센서를 개발합니다.
연구 내용
보조용 엑소글러브. 손 힘이 약해진 사용자의 악력을 보조하는 경량 장갑을 개발하고 있습니다. 소형 전기접착(electroadhesive) 클러치가 매우 적은 전력으로 텐던 케이블을 고정하고, 직물에 직접 자수로 제작한 근전도(sEMG) 센서가 사용자의 의도를 읽어 필요한 순간에 필요한 곳에 보조력을 전달합니다. 병원에서만이 아니라 하루 종일 착용할 수 있는 장치가 목표입니다.
고속 저온기화가스 구동기. 기존 공압식 웨어러블은 컴프레서가 필요합니다. 우리는 저온 액화가스의 급속 기화로 고압을 만들어 내는 구동기를 개발하여, 소형·무선 패키지로 강하고 빠른 근력 보조를 구현했습니다. 관련 기술은 국내 특허로 출원되어 있습니다.
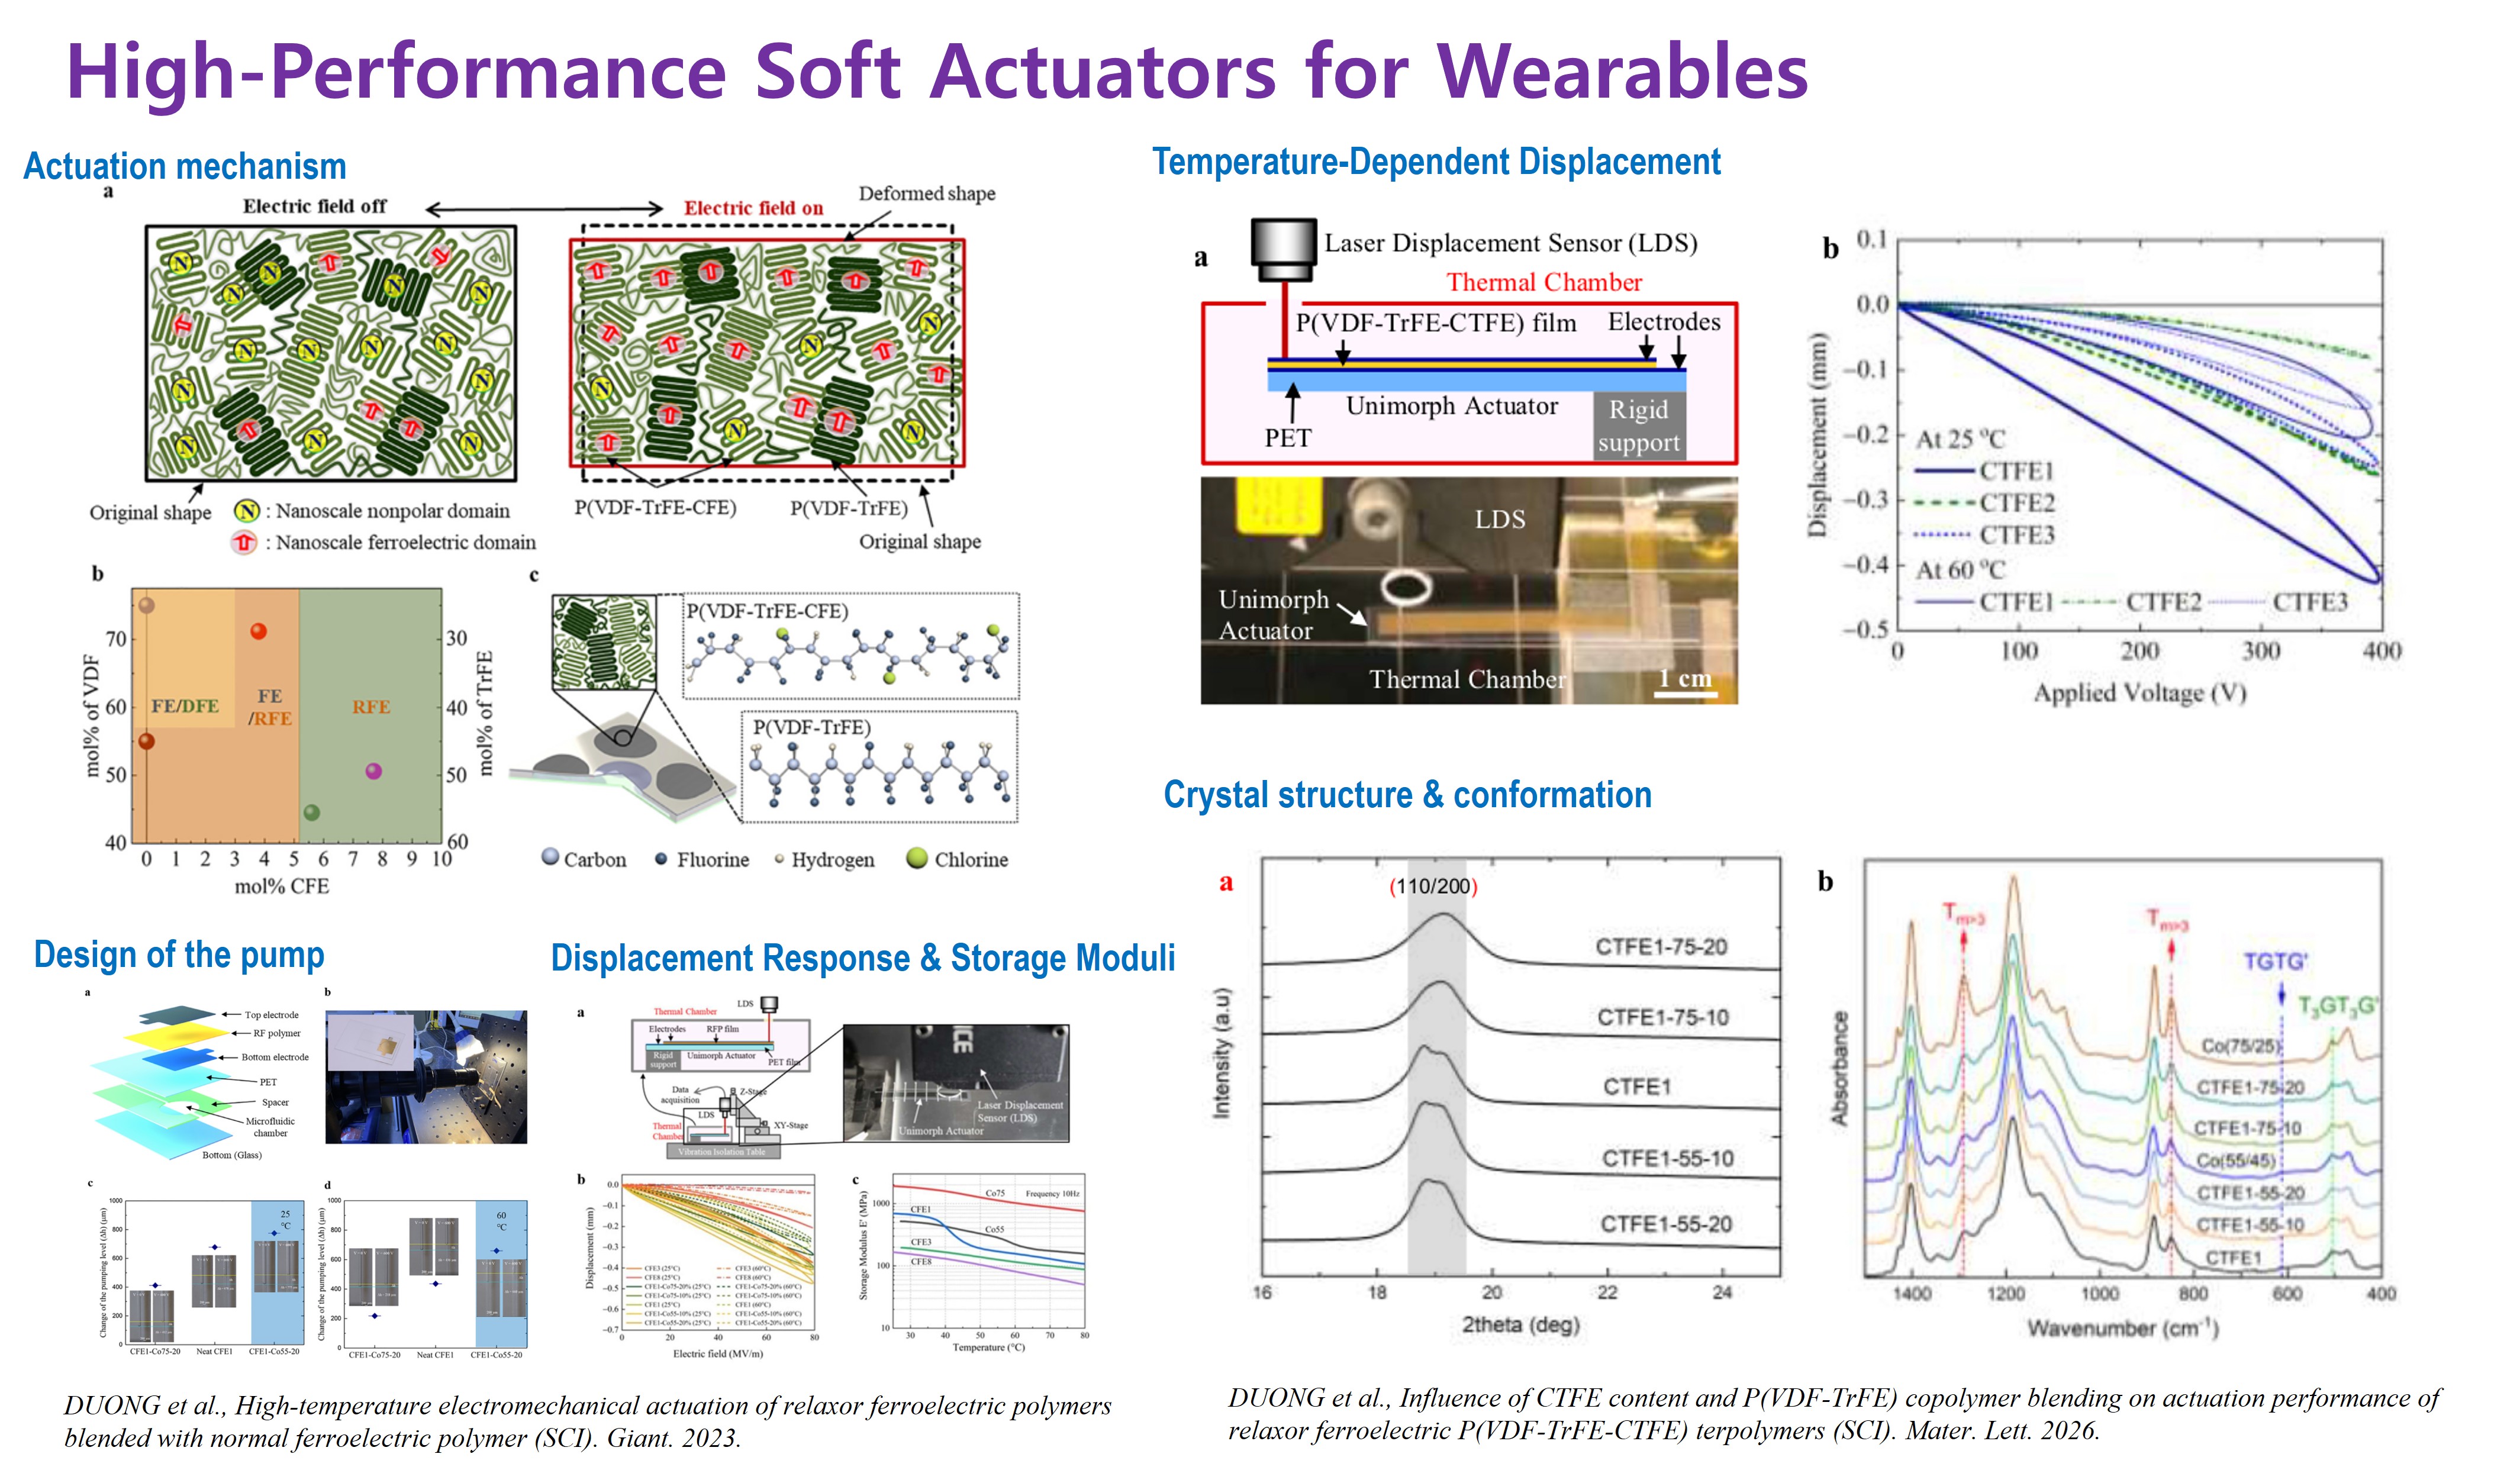
전기활성 고분자(EAP) 인공근육. P(VDF-TrFE-CTFE) 같은 완화형 강유전 고분자는 압전 세라믹보다 수십 배 큰 전기장 유기 변형률을 냅니다. 조성과 블렌딩을 조절해 변형률·힘·사용온도를 개선하고, 저전압으로 구동되는 다층 구동기를 제작합니다. 얇고 조용하며 가벼운 웨어러블 구동의 기본 요소입니다.
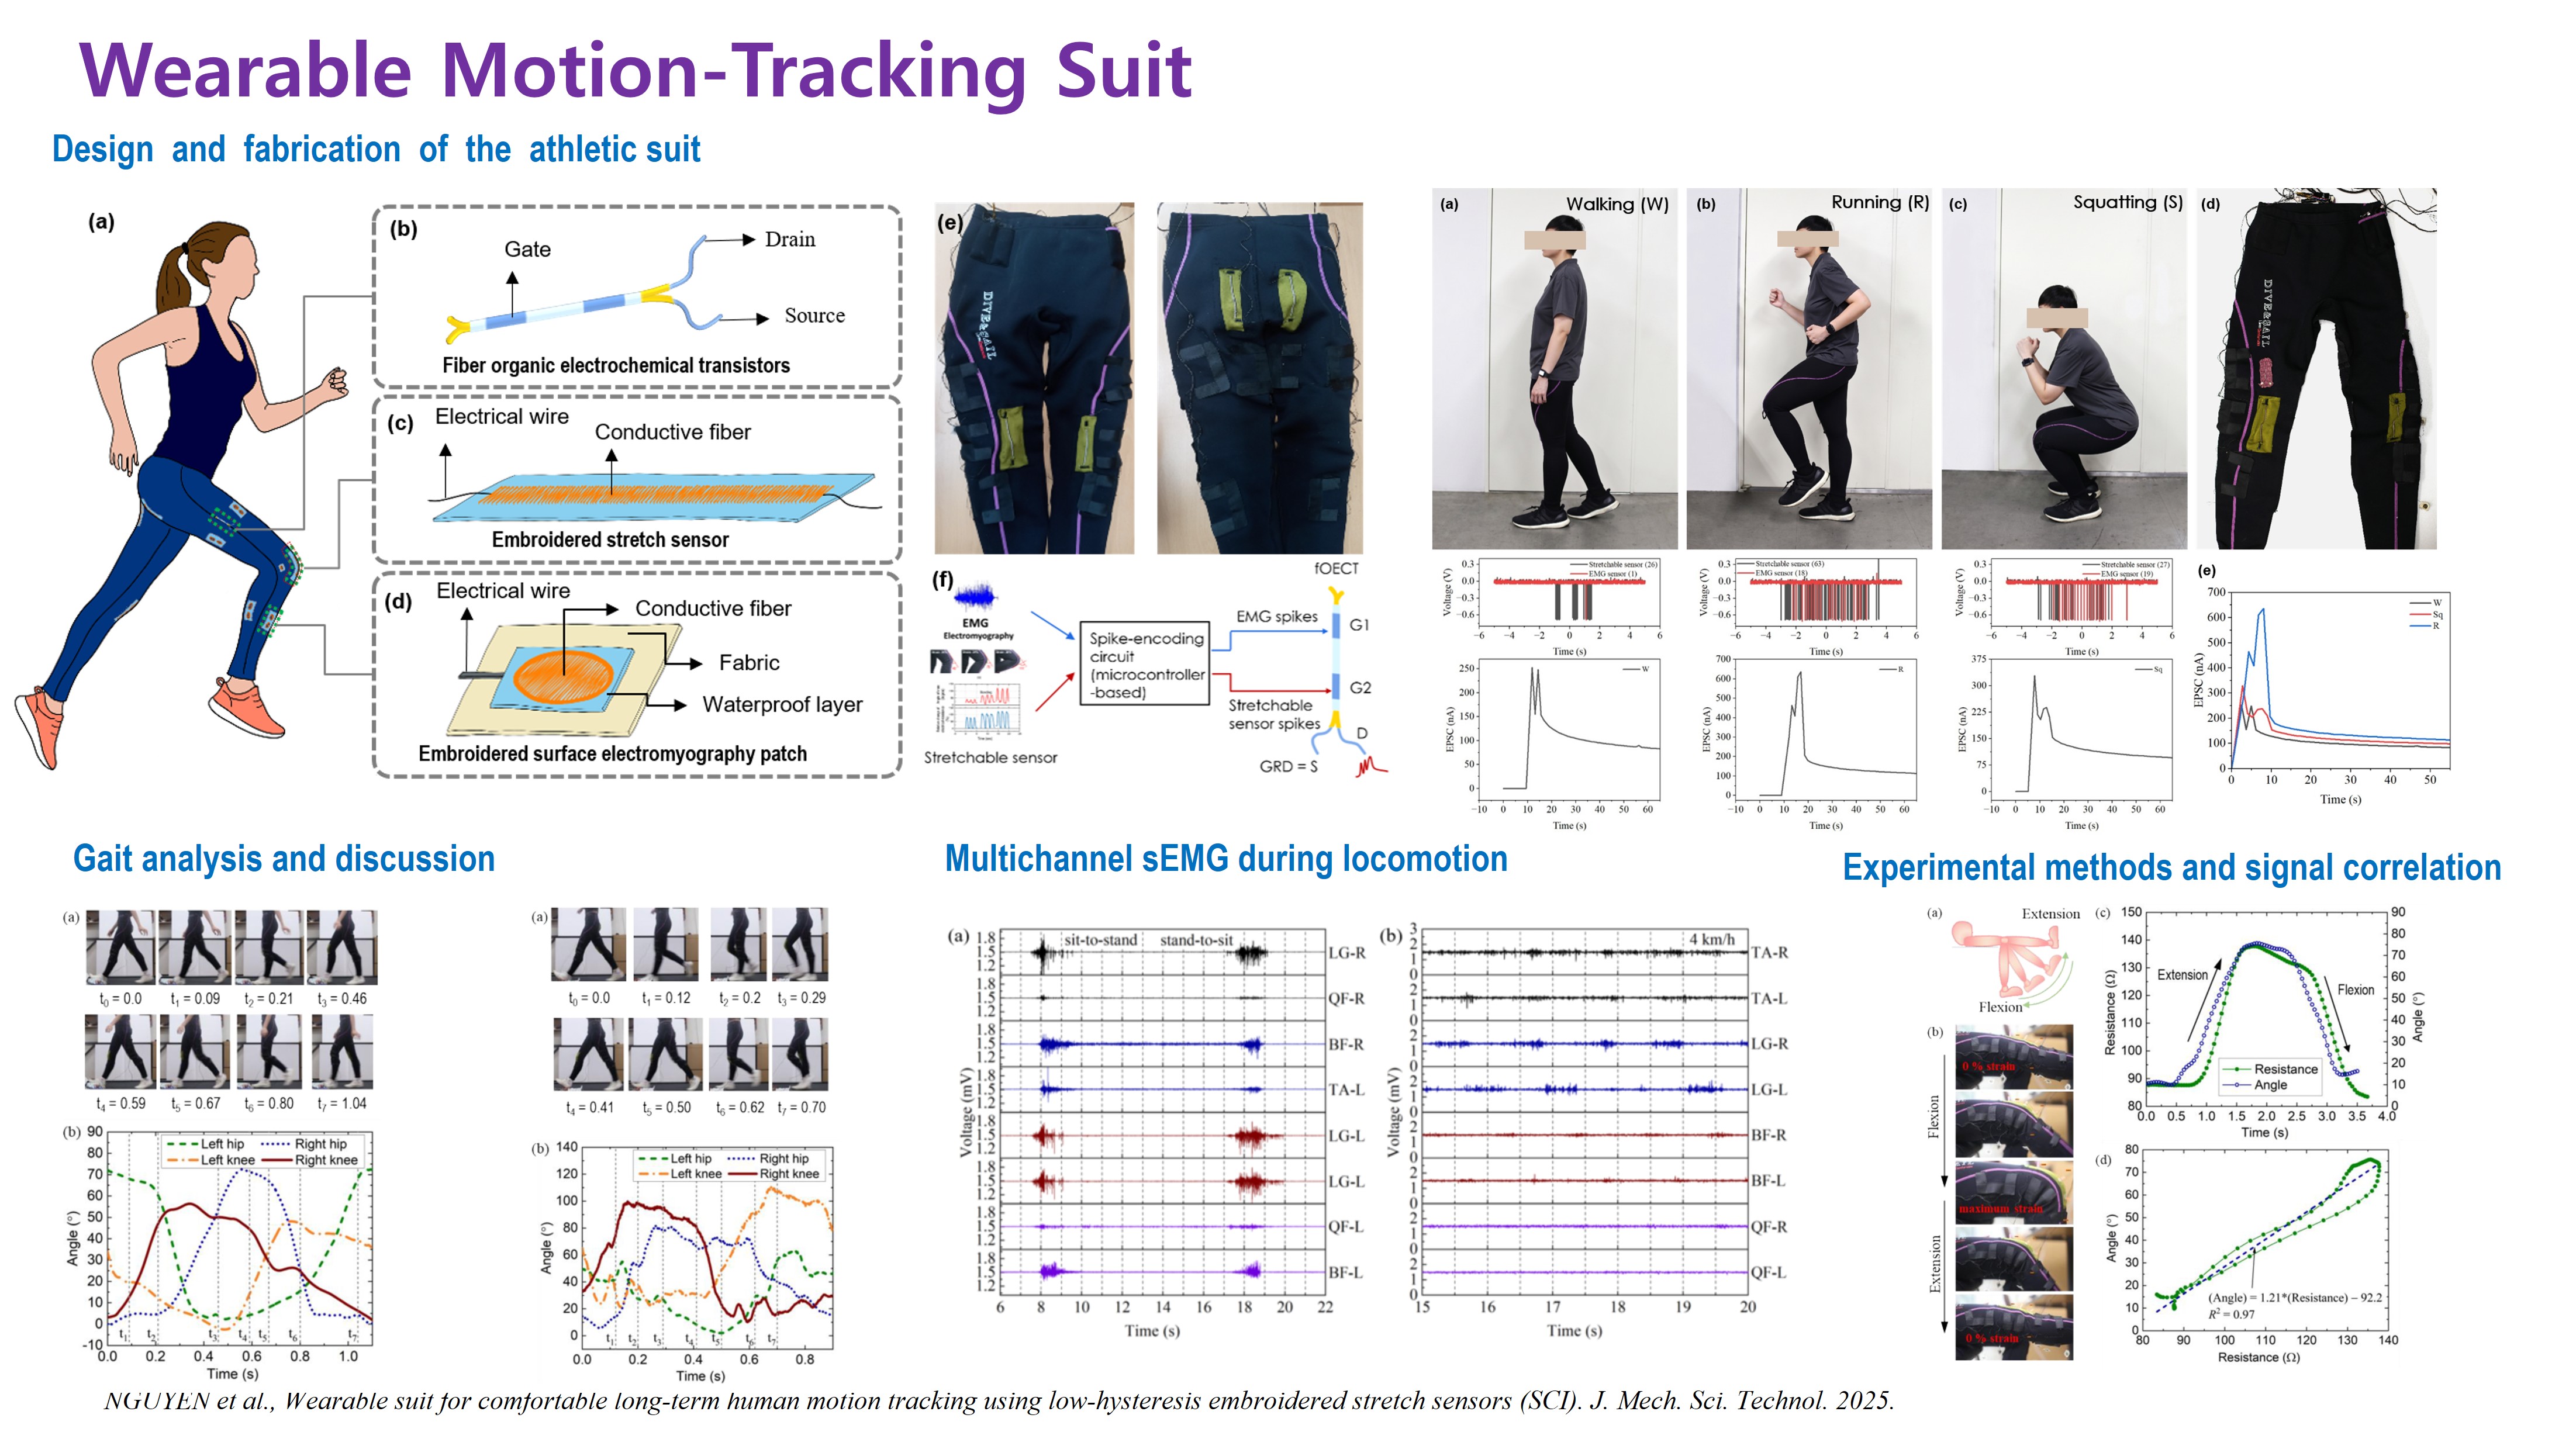
섬유 구동기와 모션 센싱 텍스타일. 연구실의 열인발 설비로 제조 단계에서 형상을 프로그래밍할 수 있는 고분자 섬유 구동기를 만들고, 히스테리시스가 낮은 신축 센서를 의류에 자수로 삽입해 장시간 착용해도 편안한 인체 동작 추적을 구현합니다. 모든 웨어러블 로봇의 제어 루프를 닫아 주는 센싱 층입니다.
보유 기술
- 전기접착(EA) 재밍 클러치 및 텐던 구동 소프트 메커니즘
- 자수형 직물 sEMG·신축 센서, 의도 기반 제어
- 완화형 강유전 고분자 구동기 제작·특성 평가
- 저온기화가스 실린더 및 보든 케이블 전달계
- 열인발 고분자 섬유 구동기
- 착용 평가 및 생체역학 분석
주요 논문 및 특허
- Q. V. Duong, N. Her, F. Domingues Dos Santos, and S. T. Choi*, Influence of CTFE content and P(VDF-TrFE) copolymer blending on actuation performance of relaxor ferroelectric P(VDF-TrFE-CTFE) terpolymers, Materials Letters, 2026. [DOI]
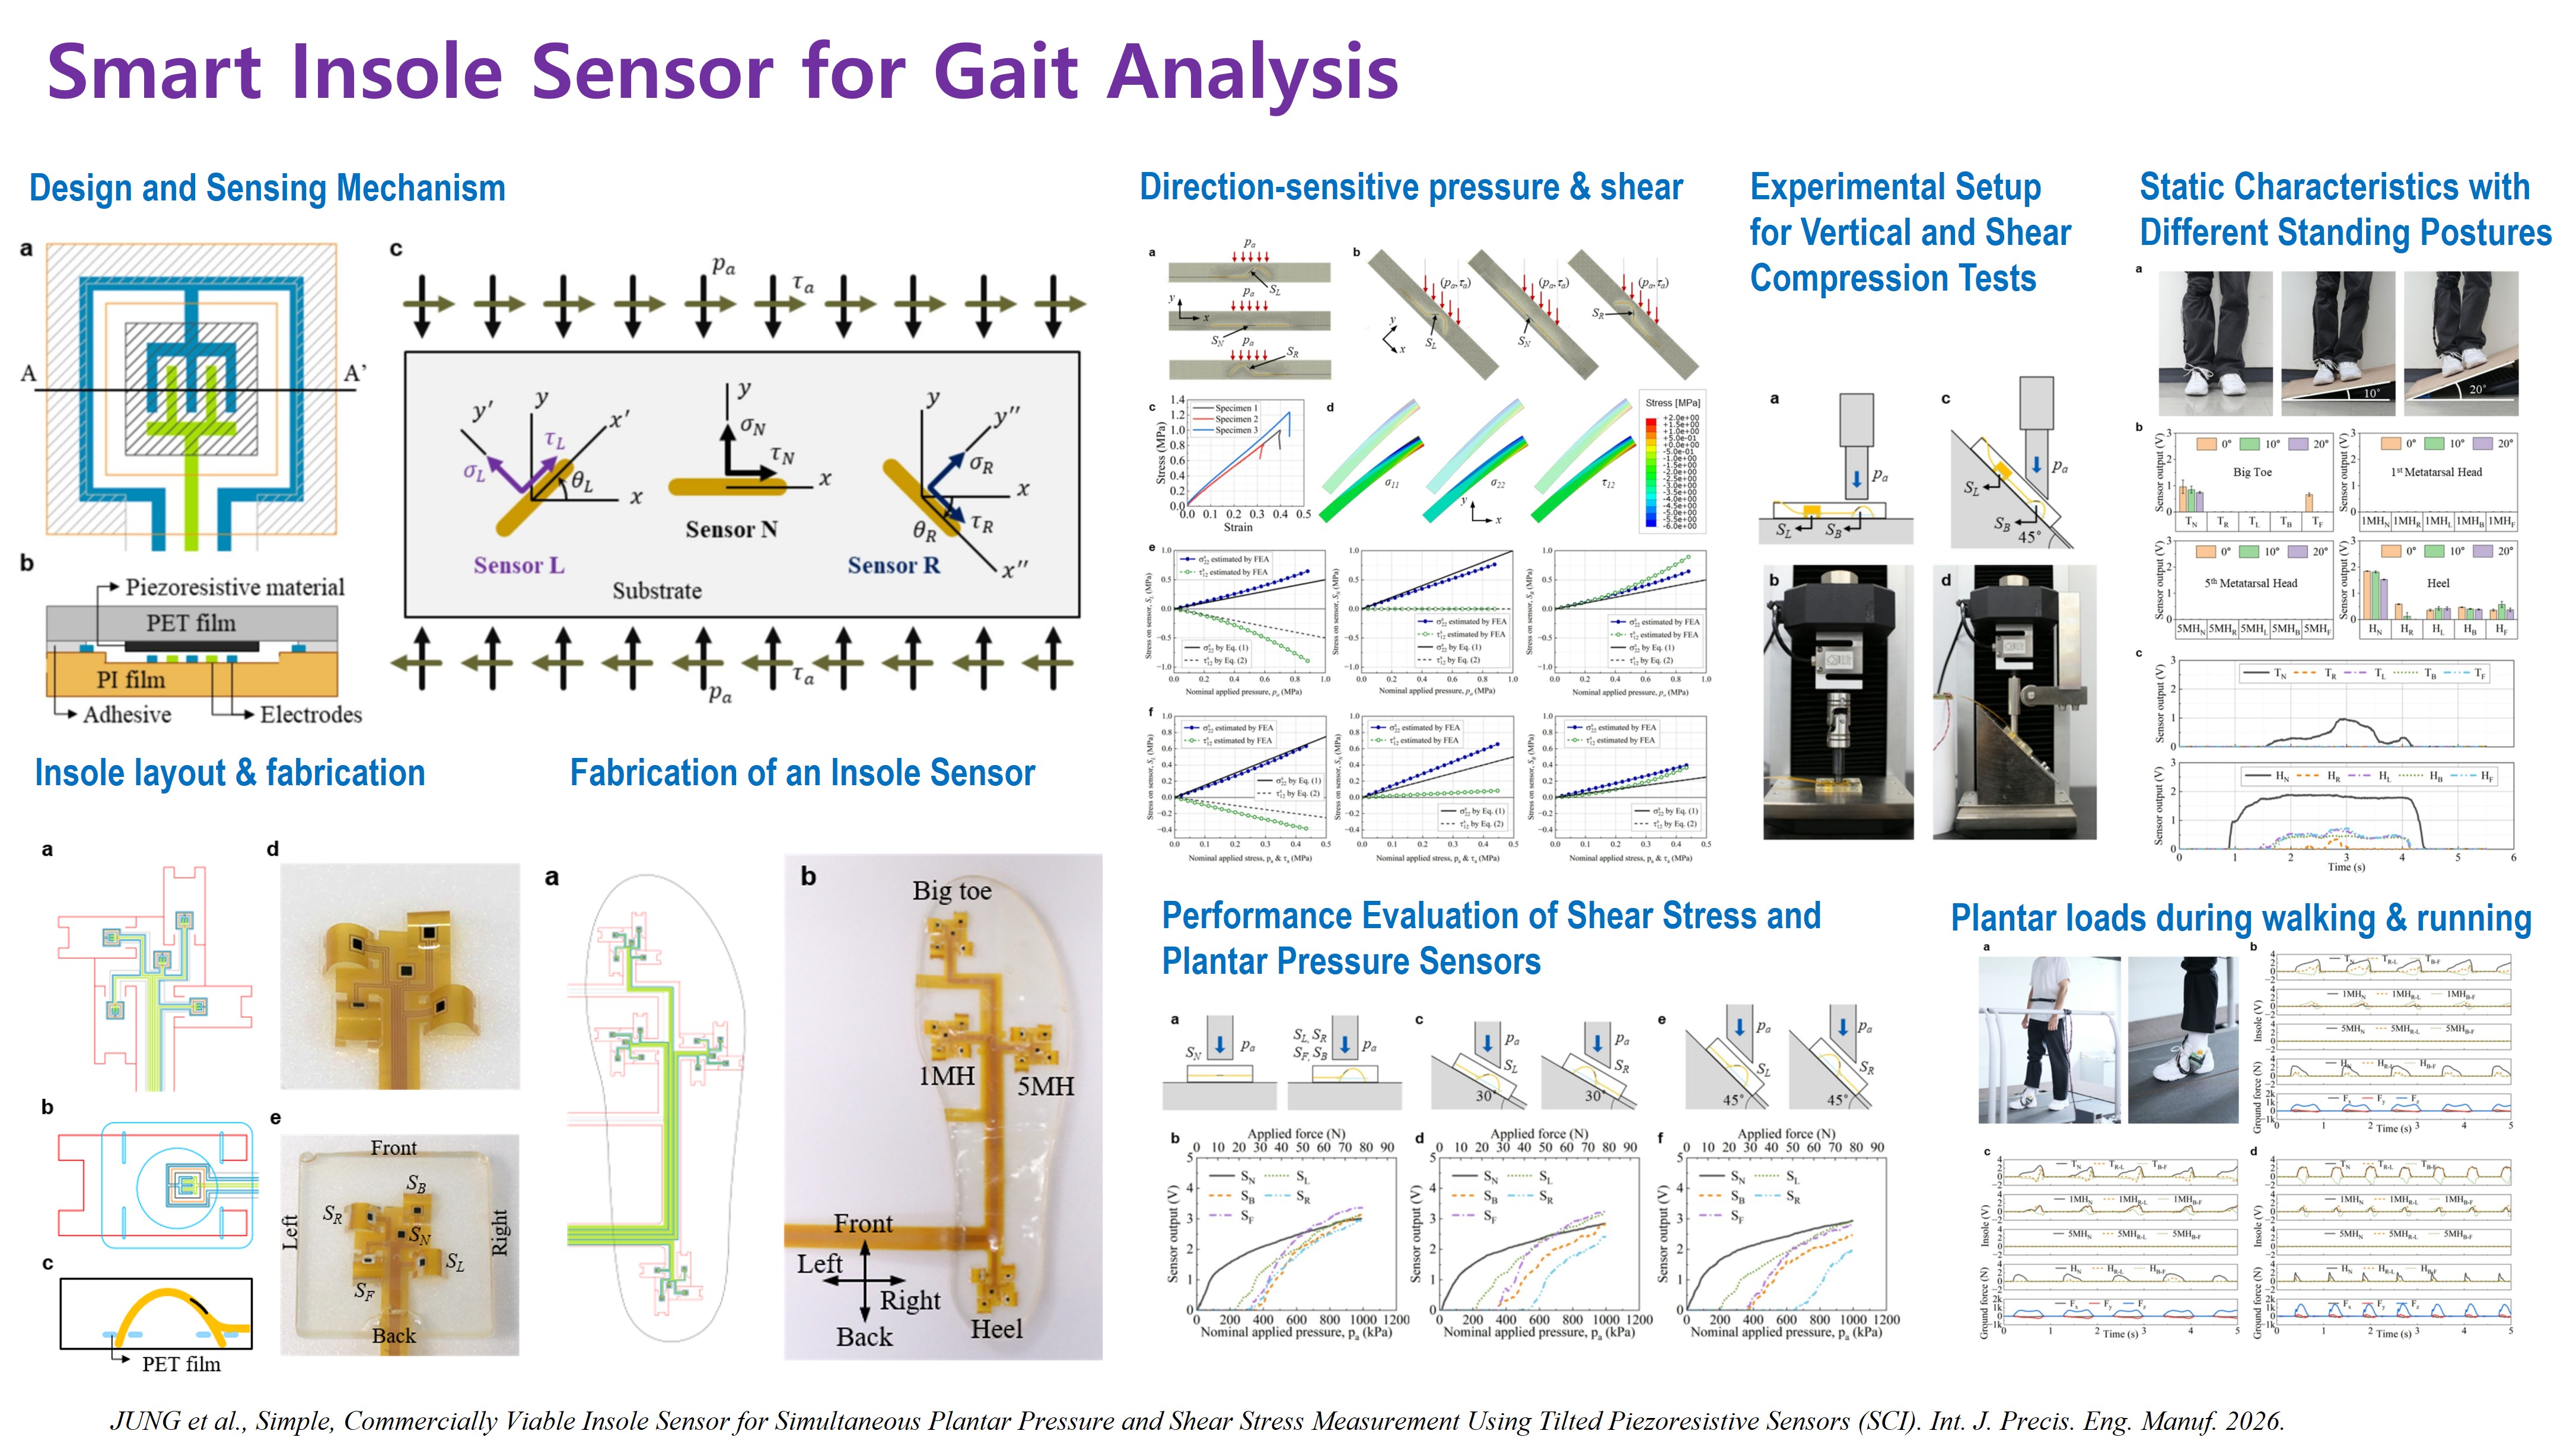
- S. Jung, Q. V. Duong, J. Kim, G. Lee, and S. T. Choi*, Simple, commercially viable insole sensor for simultaneous plantar pressure and shear stress measurement using tilted piezoresistive sensors, International Journal of Precision Engineering and Manufacturing, 2026. [DOI]
- G. T. Nguyen, J. Lee, S. Jung, and S. T. Choi*, Wearable suit for comfortable long-term human motion tracking using low hysteresis embroidered stretch sensors, Journal of Mechanical Science and Technology, 2025. [DOI]
- Q. V. Duong, V. P. Nguyen, N. Her, W. Nam, and S. T. Choi*, Multimodal soft haptic patches for upper limb amputees featuring resonant wing-shaped vibrators, electrotactile stimulators, and Joule heating units, International Journal of Precision Engineering and Manufacturing, 2025. [DOI]
- Q. V. Duong, C. Park, Y. Lee, S. Lee, T. T. Nguyen, V. P. Nguyen, F. Domingues Dos Santos, C. Park*, and S. T. Choi*, High-temperature electromechanical actuation of relaxor ferroelectric polymers blended with normal ferroelectric polymer, GIANT, 2024. [DOI]
- Y. Cho, G. T. Nguyen, Q. V. Duong, and S. T. Choi*, Time-evolution of electrical resistance–strain hysteresis curve of embroidered stretch sensors and their application in reliable human motion tracking, Journal of Mechanical Science and Technology, 2022. [DOI]
- S. T. Choi*, J. O. Kwon, and F. Bauer, Multilayered relaxor ferroelectric polymer actuators for low-voltage operation fabricated with an adhesion-mediated film transfer technique, Sensors and Actuators A: Physical, 2013. [DOI]
- 국내 특허 출원: 저온기화가스 구동 고속 구동장치 및 웨어러블 근력 보조장치(2023); 전기접착 클러치 기반 보조용 엑소글러브(2026).
관련 산업 및 진로
재활·보조기기 기업, 산업·국방용 웨어러블 로봇 개발사, 의료기기 제조사, 대기업 로봇 사업부와 연결되는 분야입니다. 학생들은 메커니즘 설계, 소프트 소재 제작, 임베디드 센싱, 피험자 실험을 두루 경험합니다. 대표 진로는 소프트 로봇 시스템 엔지니어, 구동기·메커니즘 개발자, 웨어러블 기기 R&D 엔지니어, 인간–로봇 인터페이스 엔지니어입니다.
관련 연구주제
스마트 섬유 & 전자섬유 | 햅틱스 & 촉각 인터페이스